四大核心能
同一载荷 · 任务软件定义
01
架次作业管理
◆频谱扫描/信号分析/窄带测向/移动定位,一键发令即点即切
◆调查标签自动关联,全程可检索可归档
◆任务色点标注航迹,航向线与示向线独立呈现
四类作业模式 | 任务互斥切换 | 航迹可视
02
仪器台细察
◆全景扫描、频谱图/瀑布图,异常信号自动标定
◆功率/频偏/占用带宽,眼图与星座图全解析
◆示向罗盘实时呈现,观测筛选、手动交汇、合并搜索区
频谱 · 信号分析 · 测向 · 定位 一体化仪器台
03
弱网数据链路
◆链路中断持续采集写入本机,任务数据不丢失
◆落地重连按任务勾选拉取,单文件 ≤64 MB
◆U 盘整目录导入,原始文件确认回放后人工清理
断链不丢数 · 落地全量回溯
04
落地复盘与区域态势
◆任务段回放,地图进度与谱图/结果表同步播放
◆候选信号登记、干扰区段红线标注,底稿一键导出
◆多架次频谱叠加热力,事件提取,报告一键生成
从单次架次到区域电磁画像
系统组成
载荷 · 数据链 · 显控 三层架构
载核
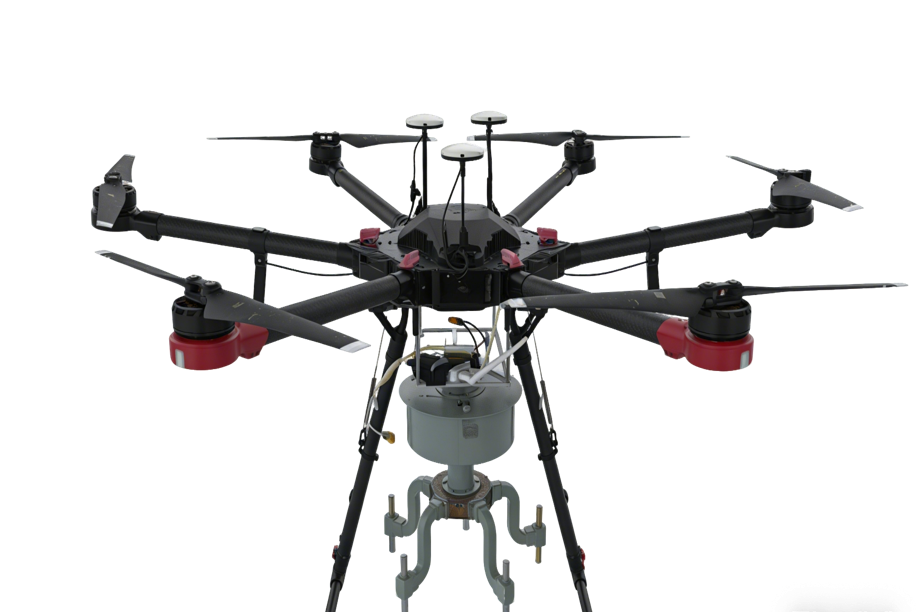
机载载荷
5 阵元双通道相关干涉仪
75 MHz ~ 6 GHz · ≤3° RMS
整机重量 <4 kg
75 MHz ~ 6 GHz · ≤3° RMS
整机重量 <4 kg
实时数据
⇄
控制指令
链路
无线数据链
电台链路:载荷 ⇄ 显控实时传输
断链续采 · 落地补传
无线收取:单文件 ≤64 MB
断链续采 · 落地补传
无线收取:单文件 ≤64 MB
实时数据
⇄
控制指令
显控
机载显控计算机
机载单站软件
架次发令 · 实时监视
落地复盘 · 态势分析
架次发令 · 实时监视
落地复盘 · 态势分析
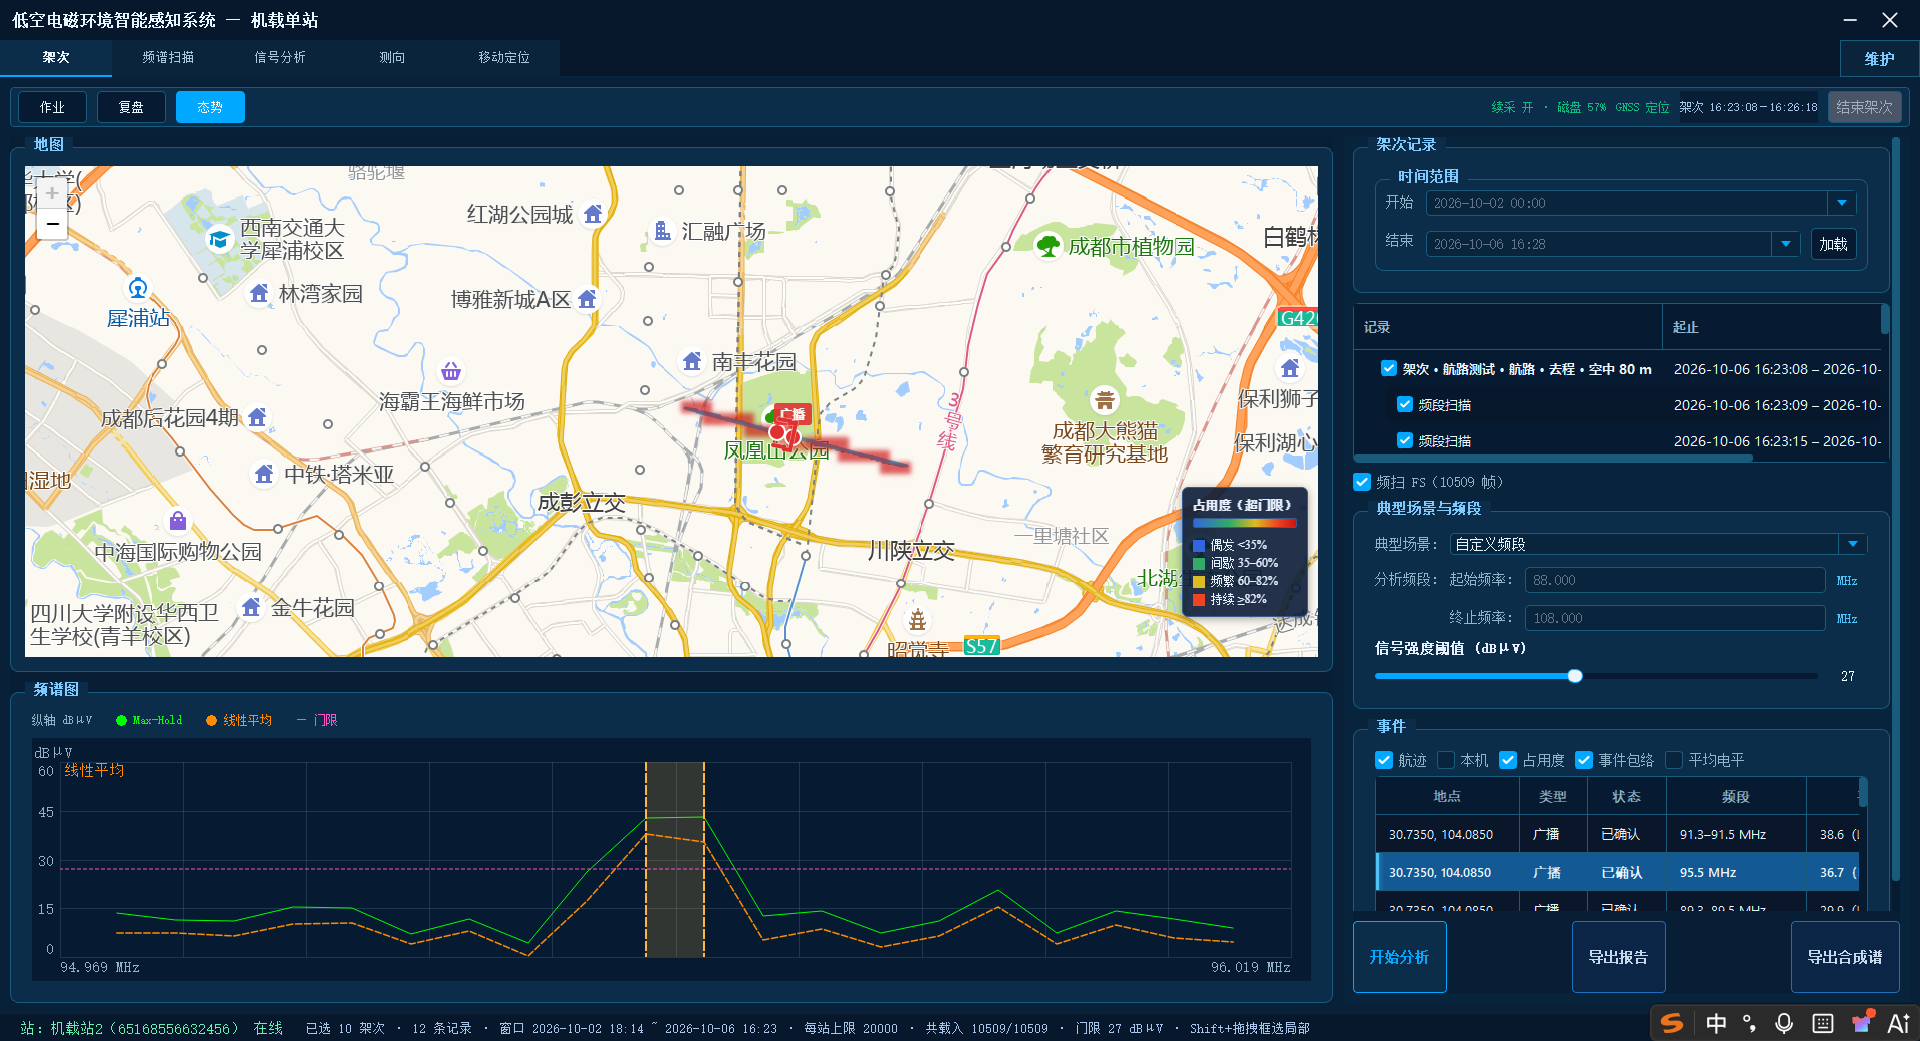
机载端软件界面
架次发令 · 实时监视 · 落地复盘 · 态势分析,一屏集成
技术指标
| 适配平台 | 平台类型 / 留空时间 | 主流 6/8 旋翼行业级多旋翼,可按项目选型;不绑定无人机品牌与型号(典型行业机:留空 15 min~4 h、抗风 5 级) |
|---|---|---|
| 挂载适配 | 载荷 <4 kg、快拆安装,适配绝大多数行业级多旋翼平台 | |
| 载荷射频 | 频率范围 | 75 MHz ~ 6 GHz(可定制扩展) |
| 测向体制 / 精度 | 5 阵元双通道相关干涉仪,≤3° RMS | |
| 灵敏度 | 测向灵敏度:1~15 μV/m;接收灵敏度 ≤-110 dBm | |
| 测向时效 / 扫描速度 | ≤5 ms;≥20 GHz/s | |
| 中频带宽 | 40 MHz | |
| 数据链路 | 传输方式 | 4G/5G 公网回传+专用抗干扰数传链路 |
| 空间分辨率 | 50 m(与飞行高度正相关) | |
| 环境可靠性 | 工作温度 / MTBF | -20 ℃ ~ +65 ℃;≥1000 h |
与低空电磁环境智能感知系统平台(LAEIS)协同
数据闭环 · 标准接入 · 立体监测组合推荐
机载落地数据
无线收取 · U 盘目录导入入库
断链续采 · 落地补传
断链续采 · 落地补传
→
低空电磁环境智能感知系统平台
多站汇聚 · 异常识别 · 态势生成
→
成果输出
态势报告 · 活动归档
趋势研判 · 报告一键导出
趋势研判 · 报告一键导出
标准协议接入:RMTP
原子化服务
无缝接入国家 / 省级无线电监测网 硬件无关 · 第三方设备可接入
推荐组合 · 立体监测体系:机载站 + 便携站 + 低空电磁环境智能感知系统平台
三大典型应用
一套载荷覆盖三大场景,作业模式软件定义
区域普查
航线化频谱扫描,快速绘制电磁环境底图,为频率规划与台站管理提供数据支撑。
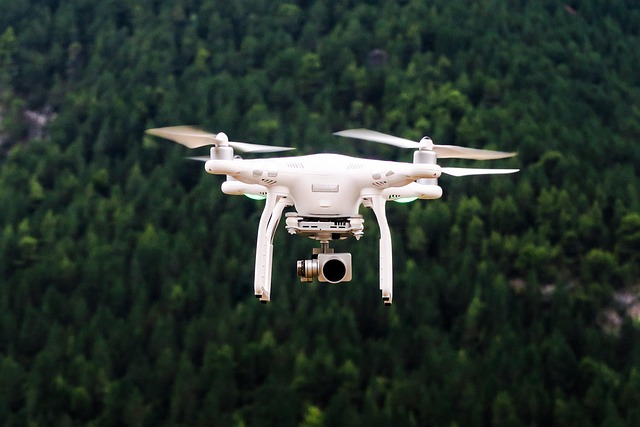
山区探测
利用升空优势克服山体遮挡,对林区、峡谷等地面站盲区实施测向定位。
应急测绘
灾害现场快速部署,实时感知区域电磁态势,支撑应急指挥与干扰排查。